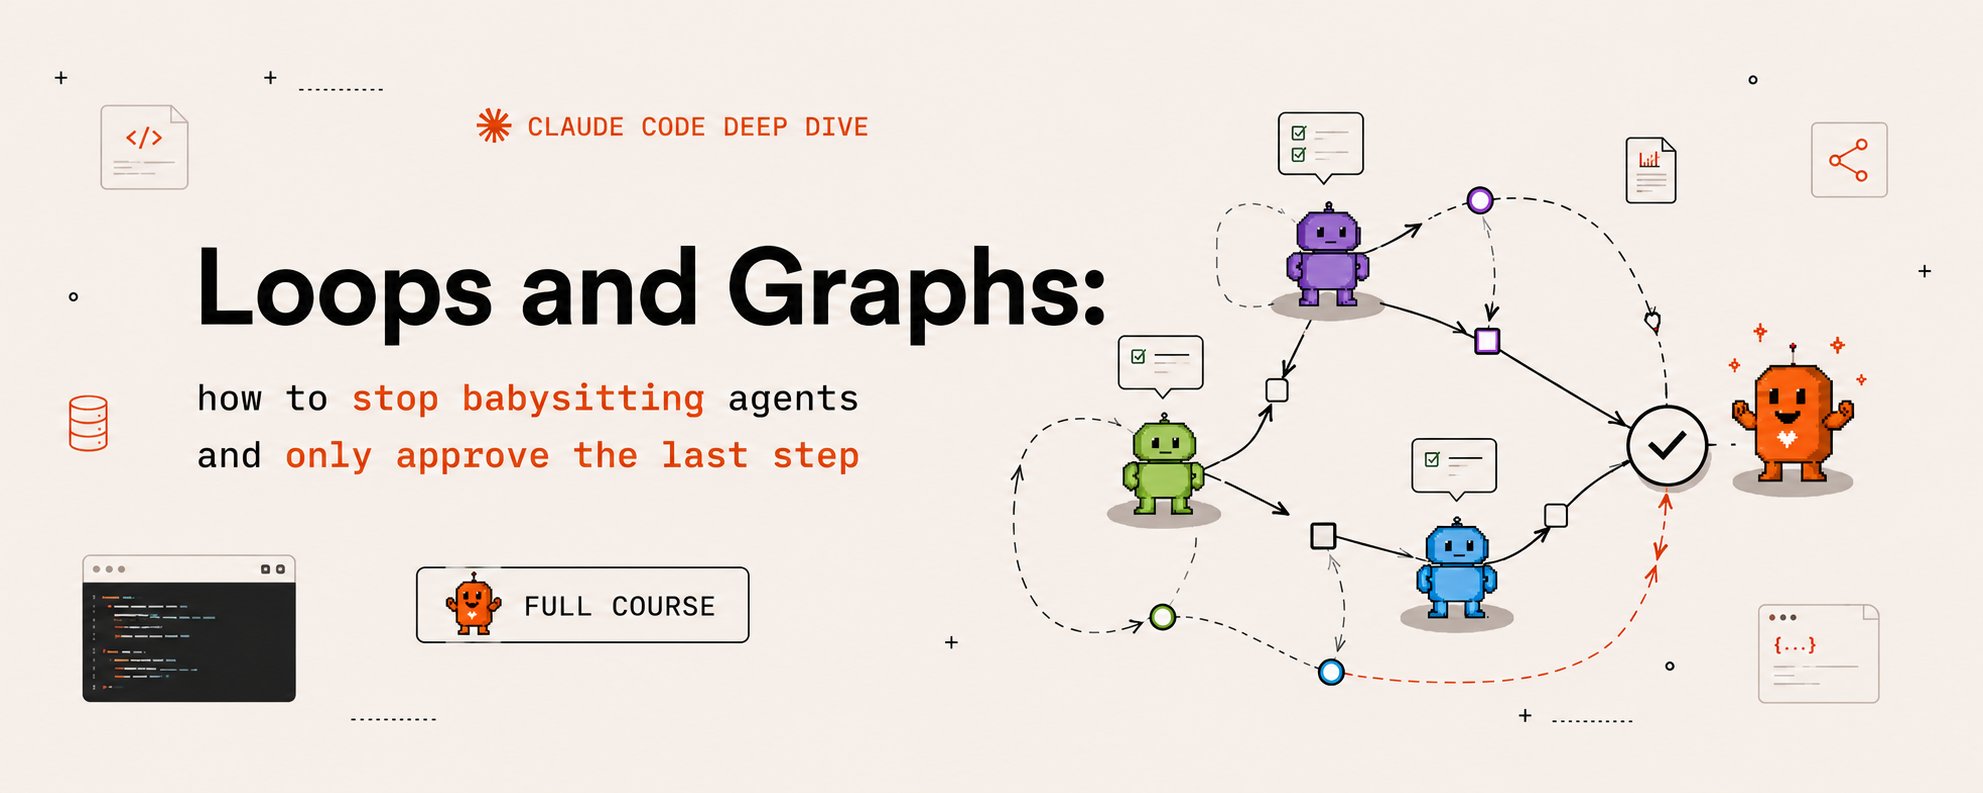
Loops and Graphs: how to stop babysitting agents and only approve the last step (full course)
循环与图:如何不再步步盯着智能体,只审批最后一步(完整课程)
本页提供中文导读、原图及独立补充。完整原文请到来源站阅读。
总结
Hanako 讨论如何减少智能体任务中的逐步人工看管:用反馈检查改进单项工作,再用工作流图组织任务。具体返工次数与审批分级属于作者建议,效果仍需在实际任务中验证。
- 智能体控制循环
- 工作流图
- 任务依赖
- 反馈与返工
- 人工审批
中文导读 · 190 字
上下游
保存浏览器作者正文提取快照;本文为导读,完整原文请在 X 阅读。
已核对完整正文与 5 张原图支持环境反馈、迭代和任务编排的区分;没有为固定三次重试提供普遍结论。
已读 Agents、工作流和评估器相关章节用于说明推理与行动交替、从环境获得新信息;本次未引用全文实验结果。
已读 v3 摘要与版本信息有向边可以表示任务先后约束;完整拓扑排序要求图无环。
已读定义、就绪节点与有环限制节点可为模型或普通函数,边可表示固定或条件转移;不是所有工作流图的唯一定义。
已读 Graphs、State 与图编译概述仅保留作者延伸入口;没有据此核验课程内容,也不作为通用知识定义的证据。
本次未取得可读页面本块新增 6 项
判断
概念范围
把运行机制与验收条件分开
作者强调可失败的检查,这是一种质量控制设计。通用智能体控制循环还包括探索、观察与改变行动,不由这一条检查规则穷尽定义。
Anthropic 与 ReAct 支持反馈运行机制,不证明任意循环都能保证工作正确。
u006, u008, u048 ↗ · Anthropic · Agents / Evaluator-optimizer ↗ · Anthropic · Agents / Evaluator-optimizer ↗
适用范围过窄
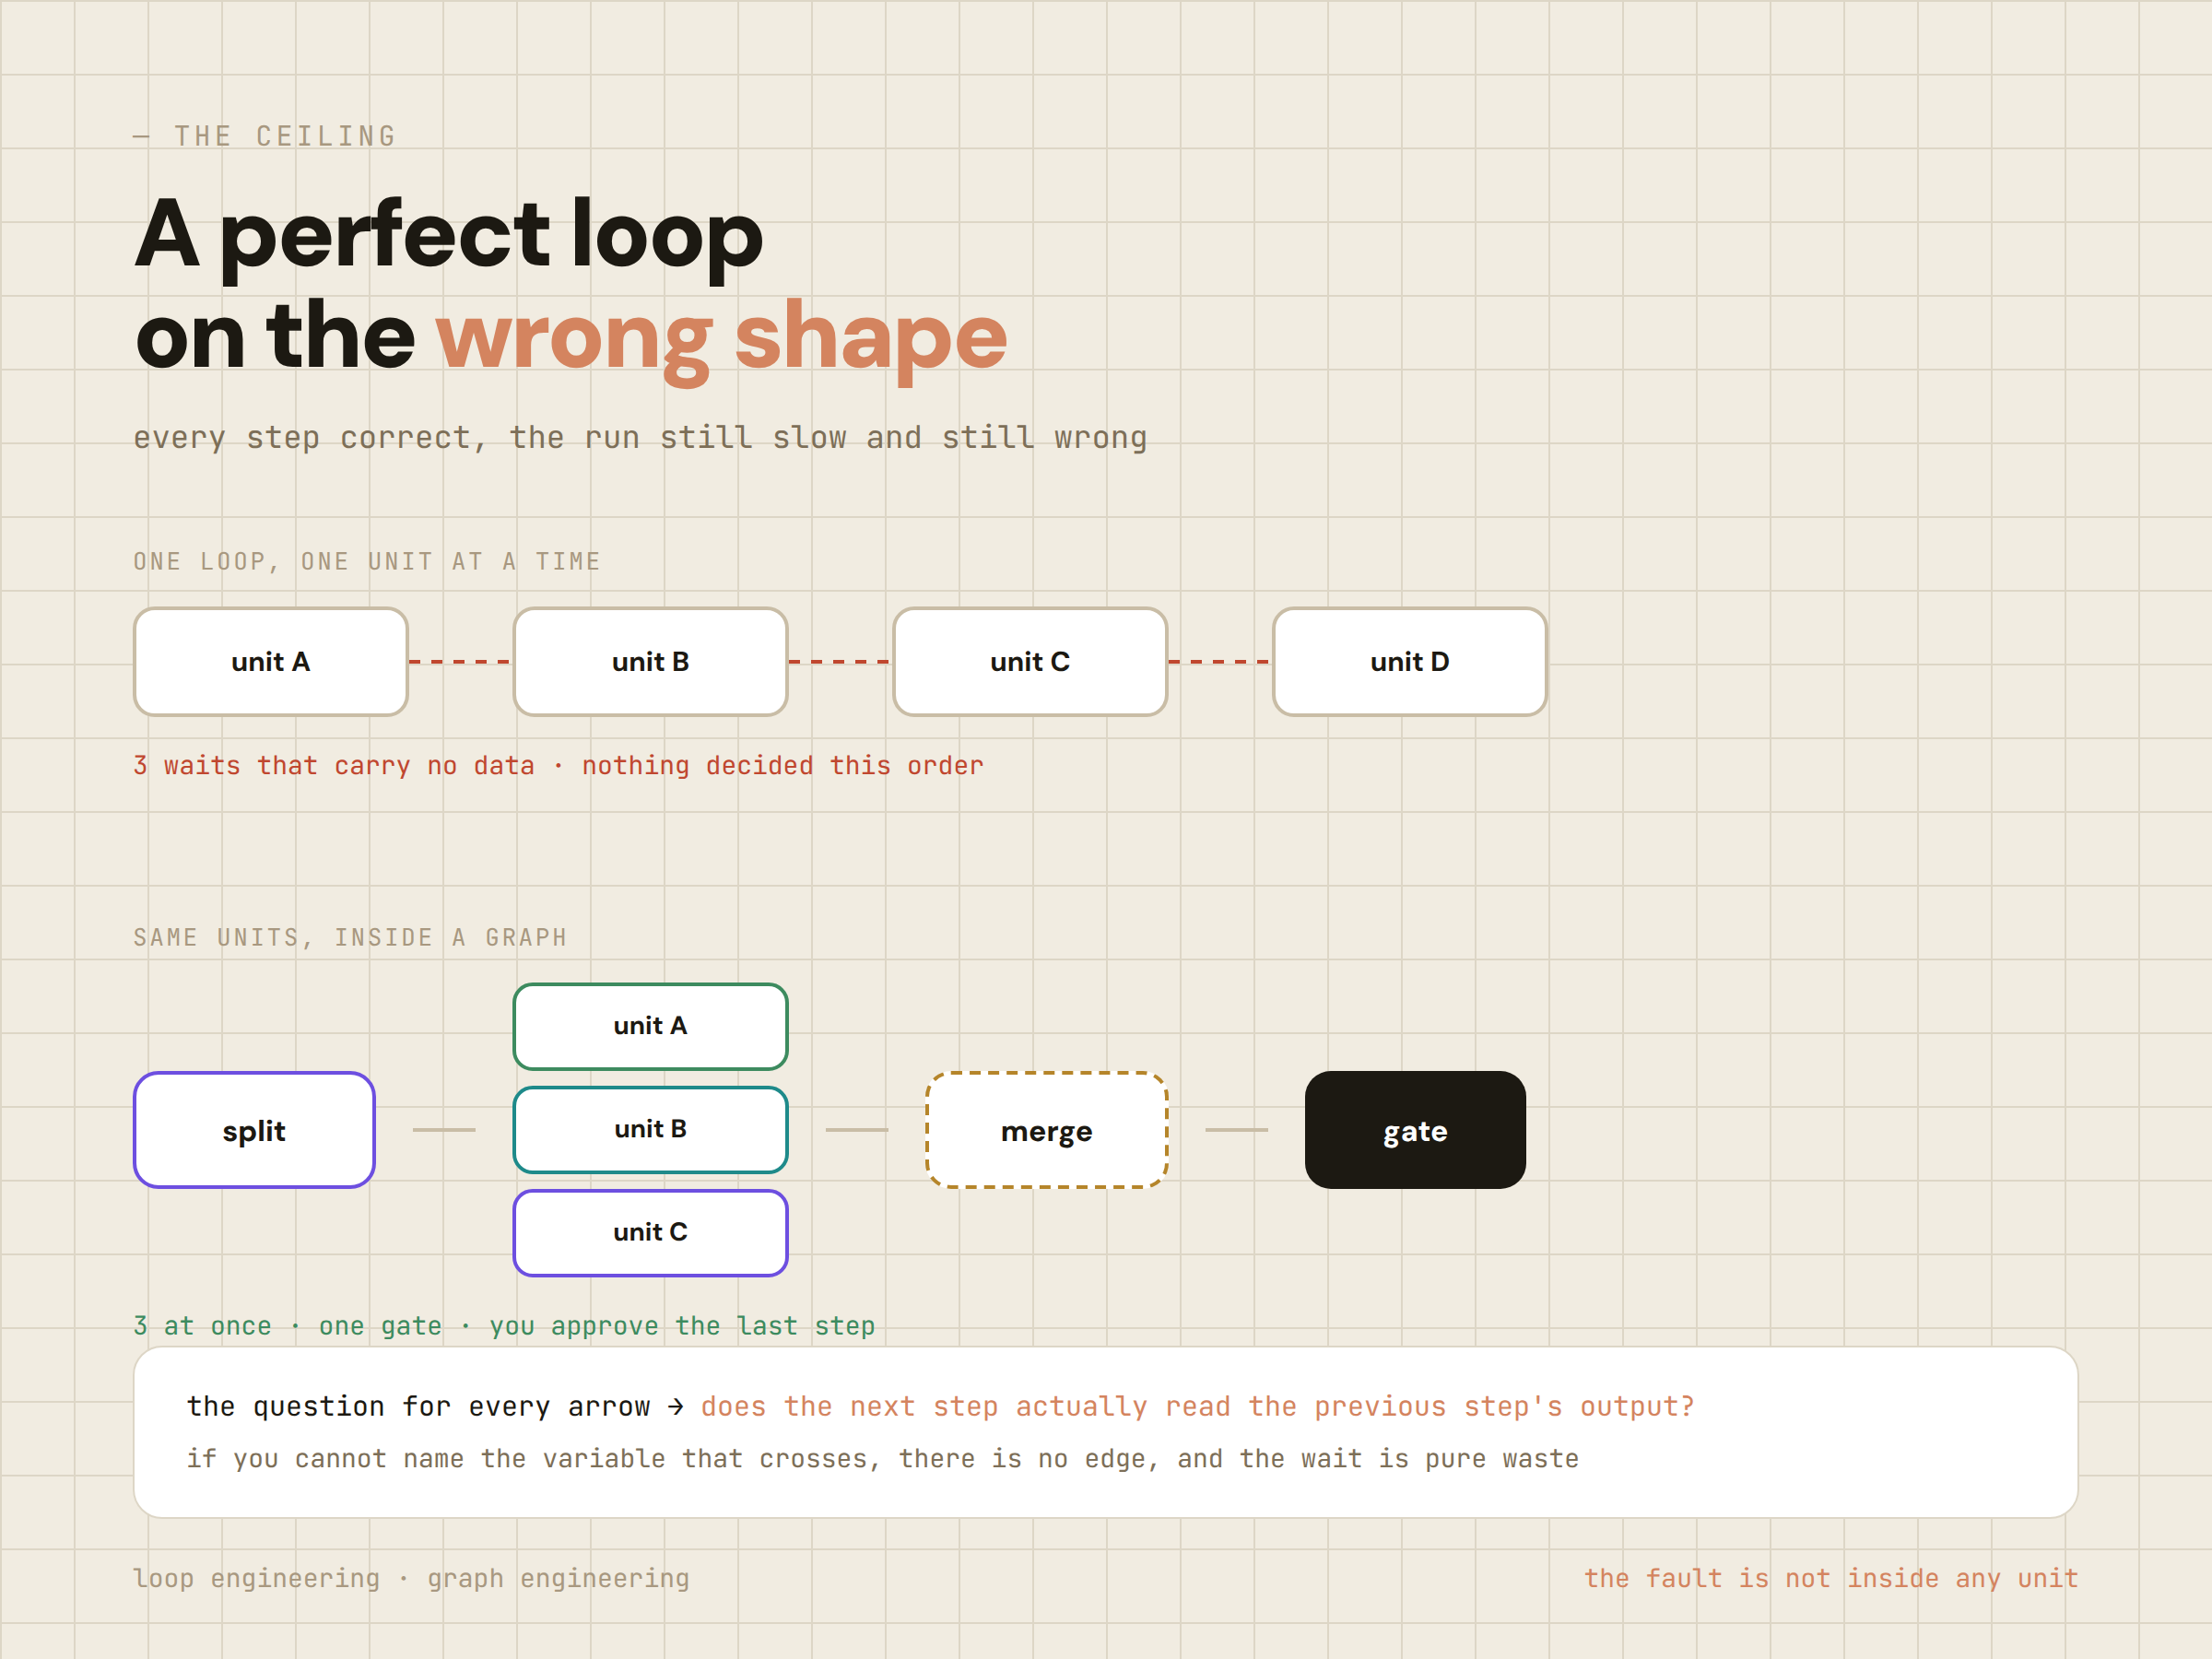
依赖还可能来自先后约束
Python 文档把边定义为任务先后约束;LangGraph 也允许条件转移。编辑推断:审批或共享资源的顺序限制应单独检查,不能只搜索上一段输出的变量。
这不否定查找无谓数据等待的价值;实际可并行性仍由任务语义决定。
u026, u031 ↗ · Python · TopologicalSorter definition ↗ · LangGraph · Graphs ↗ · Python · TopologicalSorter definition ↗
缺少实验支持
独立视角有用,效果仍须衡量
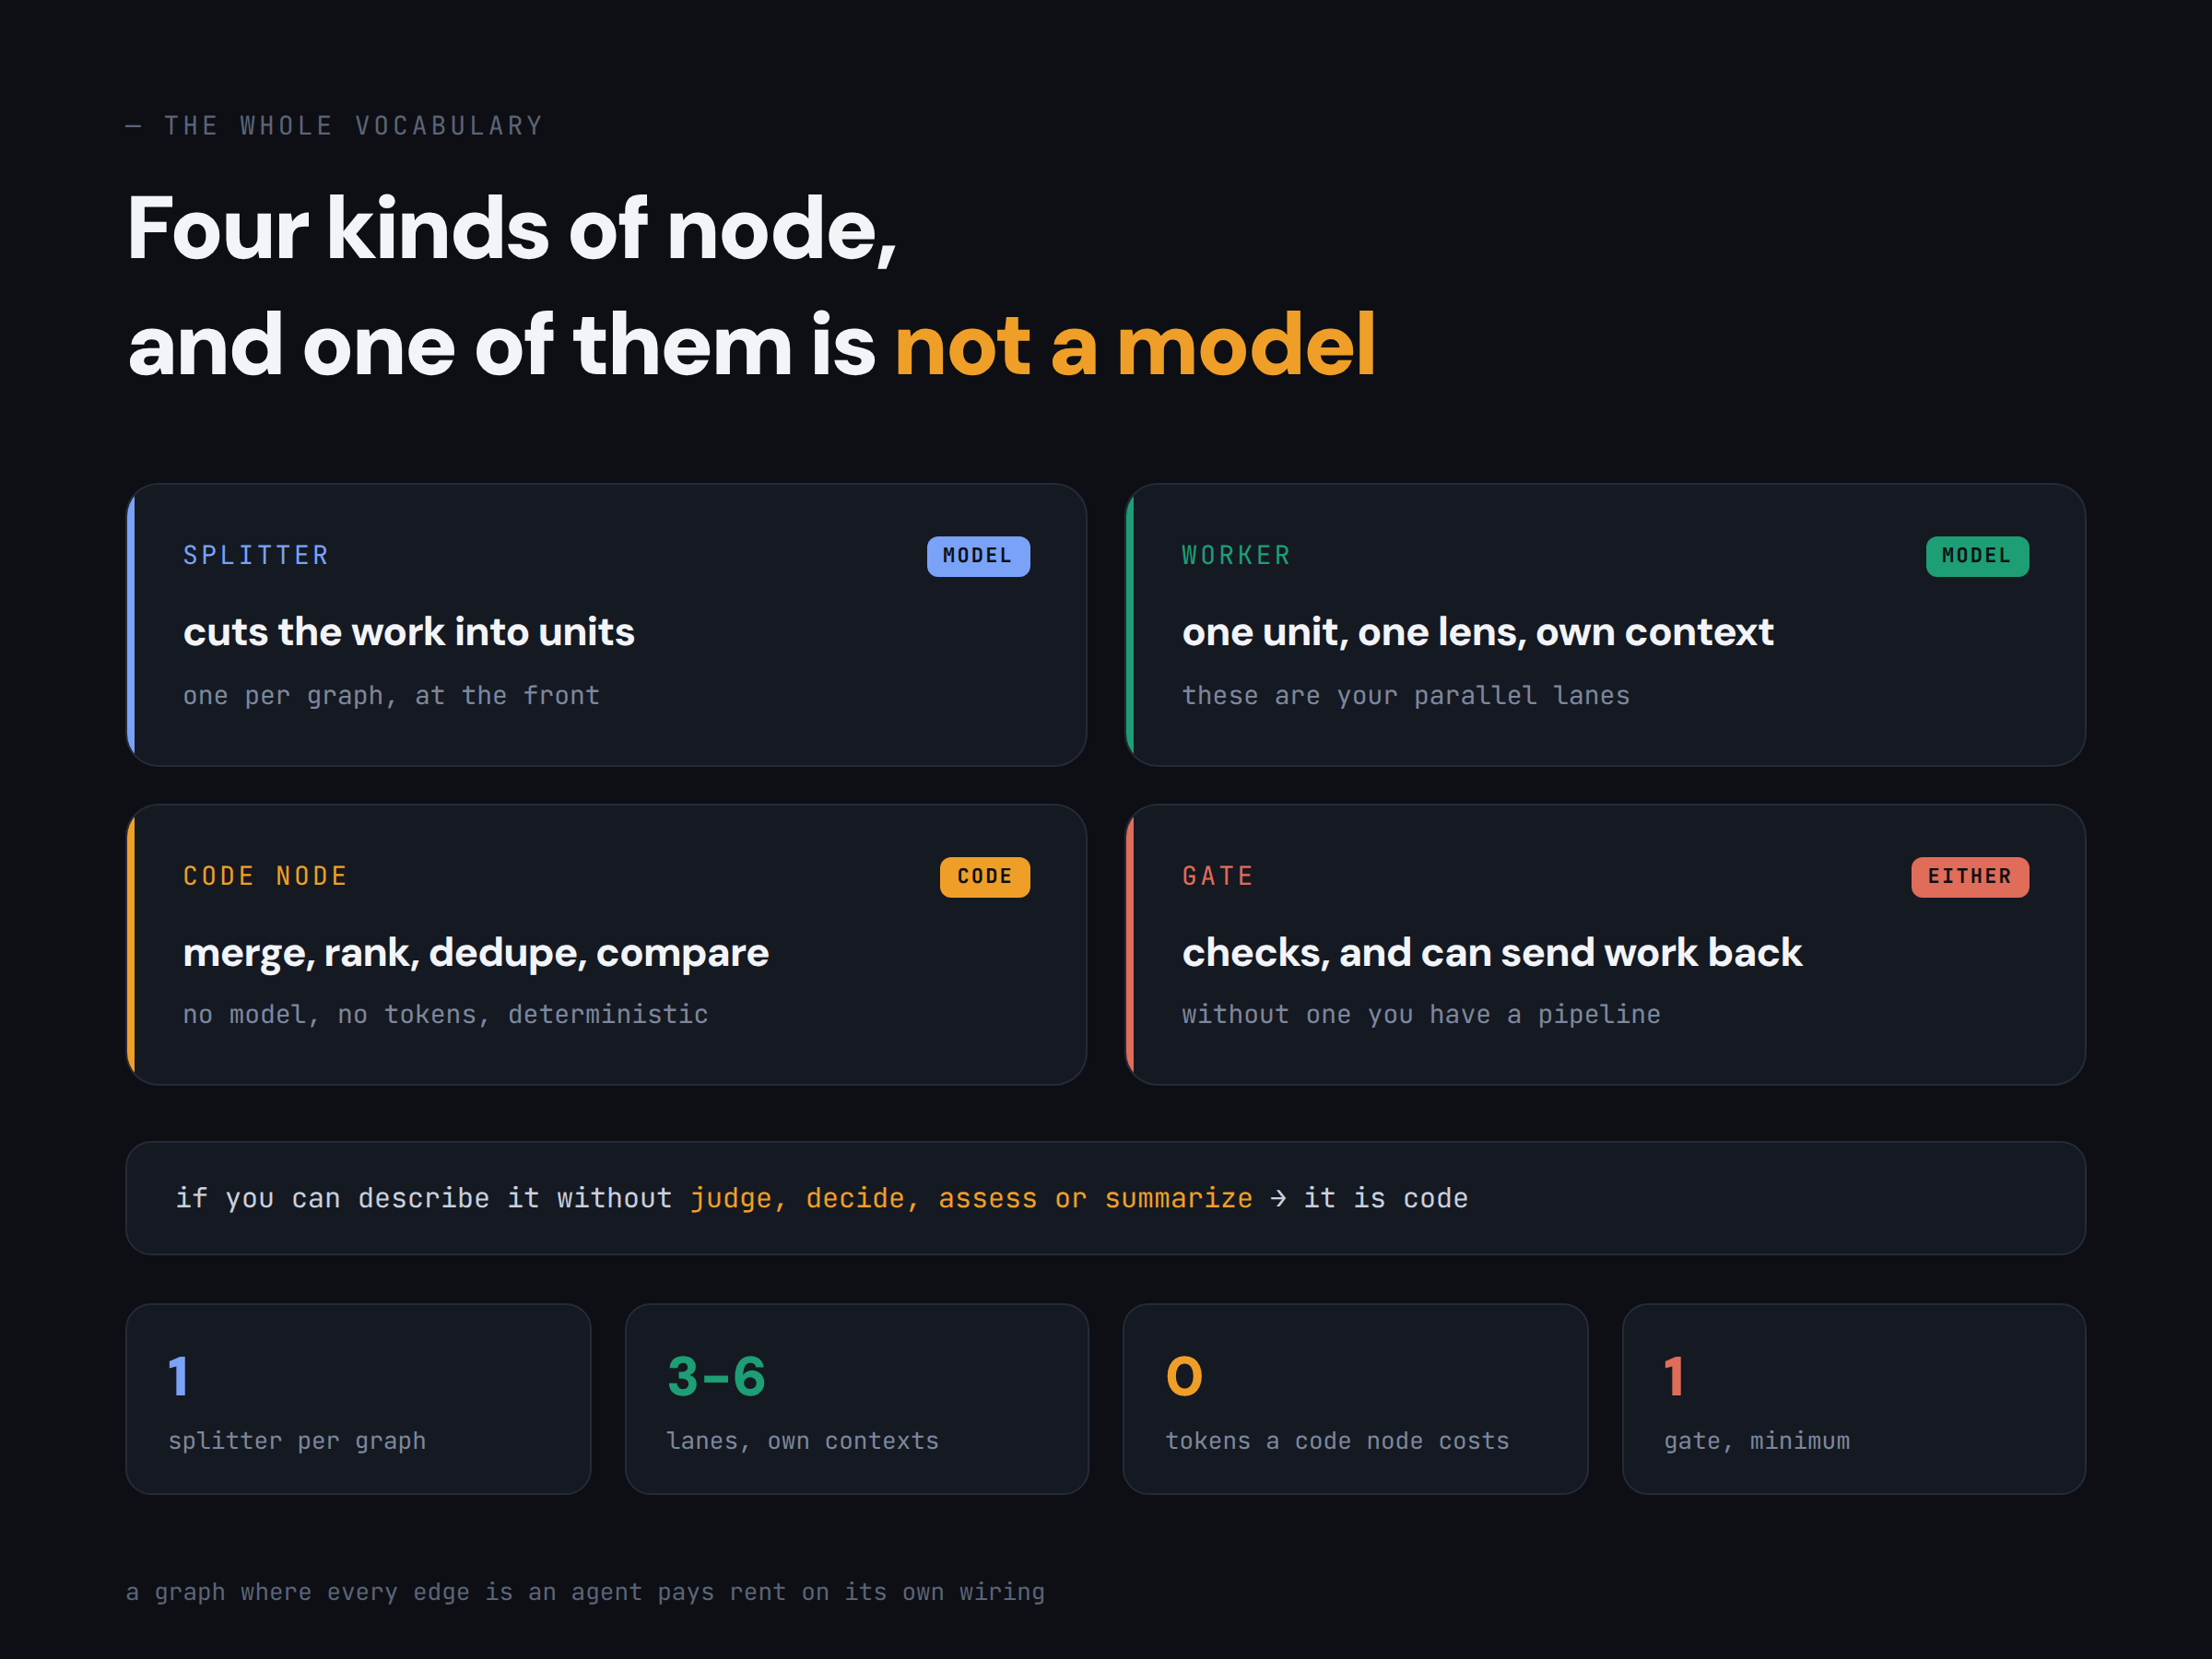
原文用审查场景说明观点相互影响的风险,但没有给出对照实验。仅分开上下文并不能保证错误相互独立。
“四倍费用只得到一份意见”是作者修辞,不能当成测得的成本比。
u041 ↗ · Anthropic · Agents / Evaluator-optimizer ↗ · Anthropic · Agents / Evaluator-optimizer ↗
需要条件
确定性处理先要有确定的规则
规则明确时,普通程序适合比较、去重与计算。编辑推断:语义冲突合并、带业务偏好的排序可能仍需判断;任务名称本身不能决定是否调用模型。
LangGraph 只支持节点可使用普通代码这一能力,不证明所有这些业务处理都有唯一答案。
未测量
结构示意不能给出加速倍数
原文与图片没有运行时间、硬件或模型调用设置。减少真实无谓等待可能有益,实际速度还受依赖、资源和合并工作影响。
原图 2 上方四个单元、下方三个单元;不是同一批工作的严格性能对照。
作者方法
更新约束需要再次核对适用范围
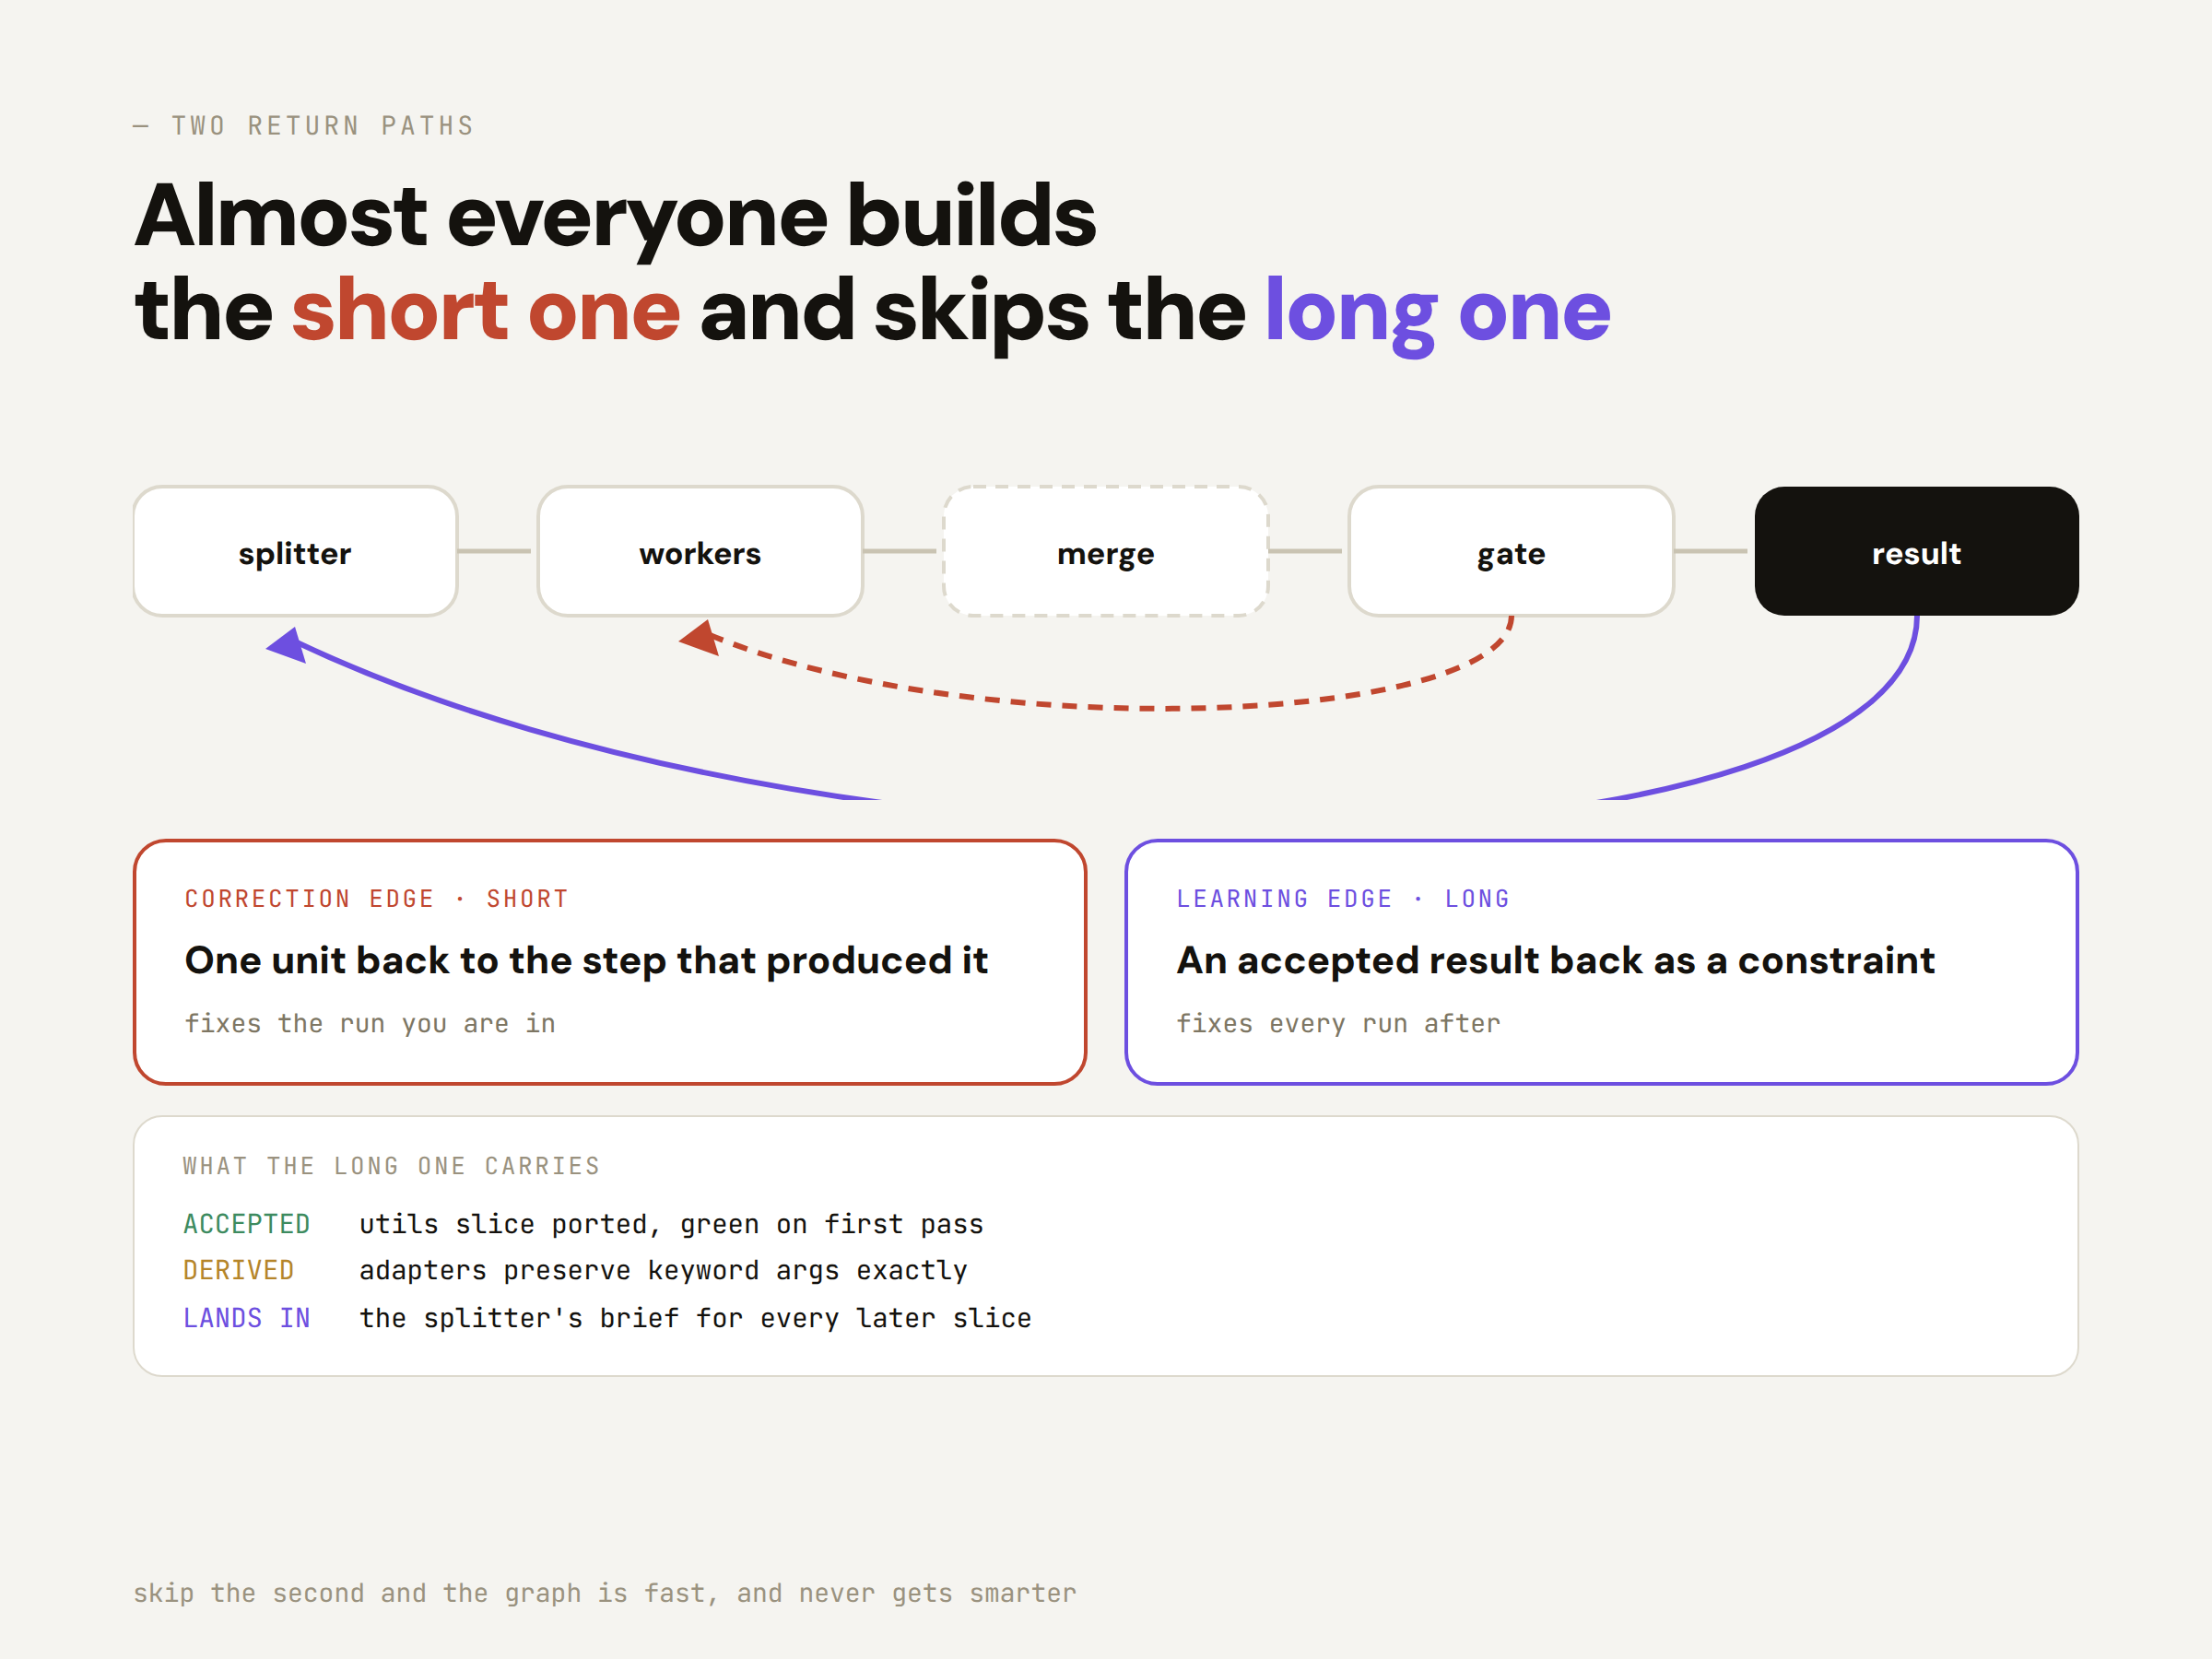
这里的长期反馈是把已确认经验转为后续任务约束。编辑推断:推广前须确认原因与适用条件,一次通过不能证明规则在所有任务有效。
不涉及重新训练模型;短、长返回路径的命名属于本文工作法。
经验上限
次数限制是停止策略,不能证明根因
限制尝试次数有助于控制成本;达到三次并不能排除工具故障、测试问题或信息缺失。应重新诊断失败原因。
本次来源未提供“三次”为最佳阈值或故障一定来自计划的证据。
u069, u075 ↗ · Anthropic · Agents / Evaluator-optimizer ↗ · Anthropic · Agents / Evaluator-optimizer ↗
需要独立验证
检查结果也要核对它如何产生
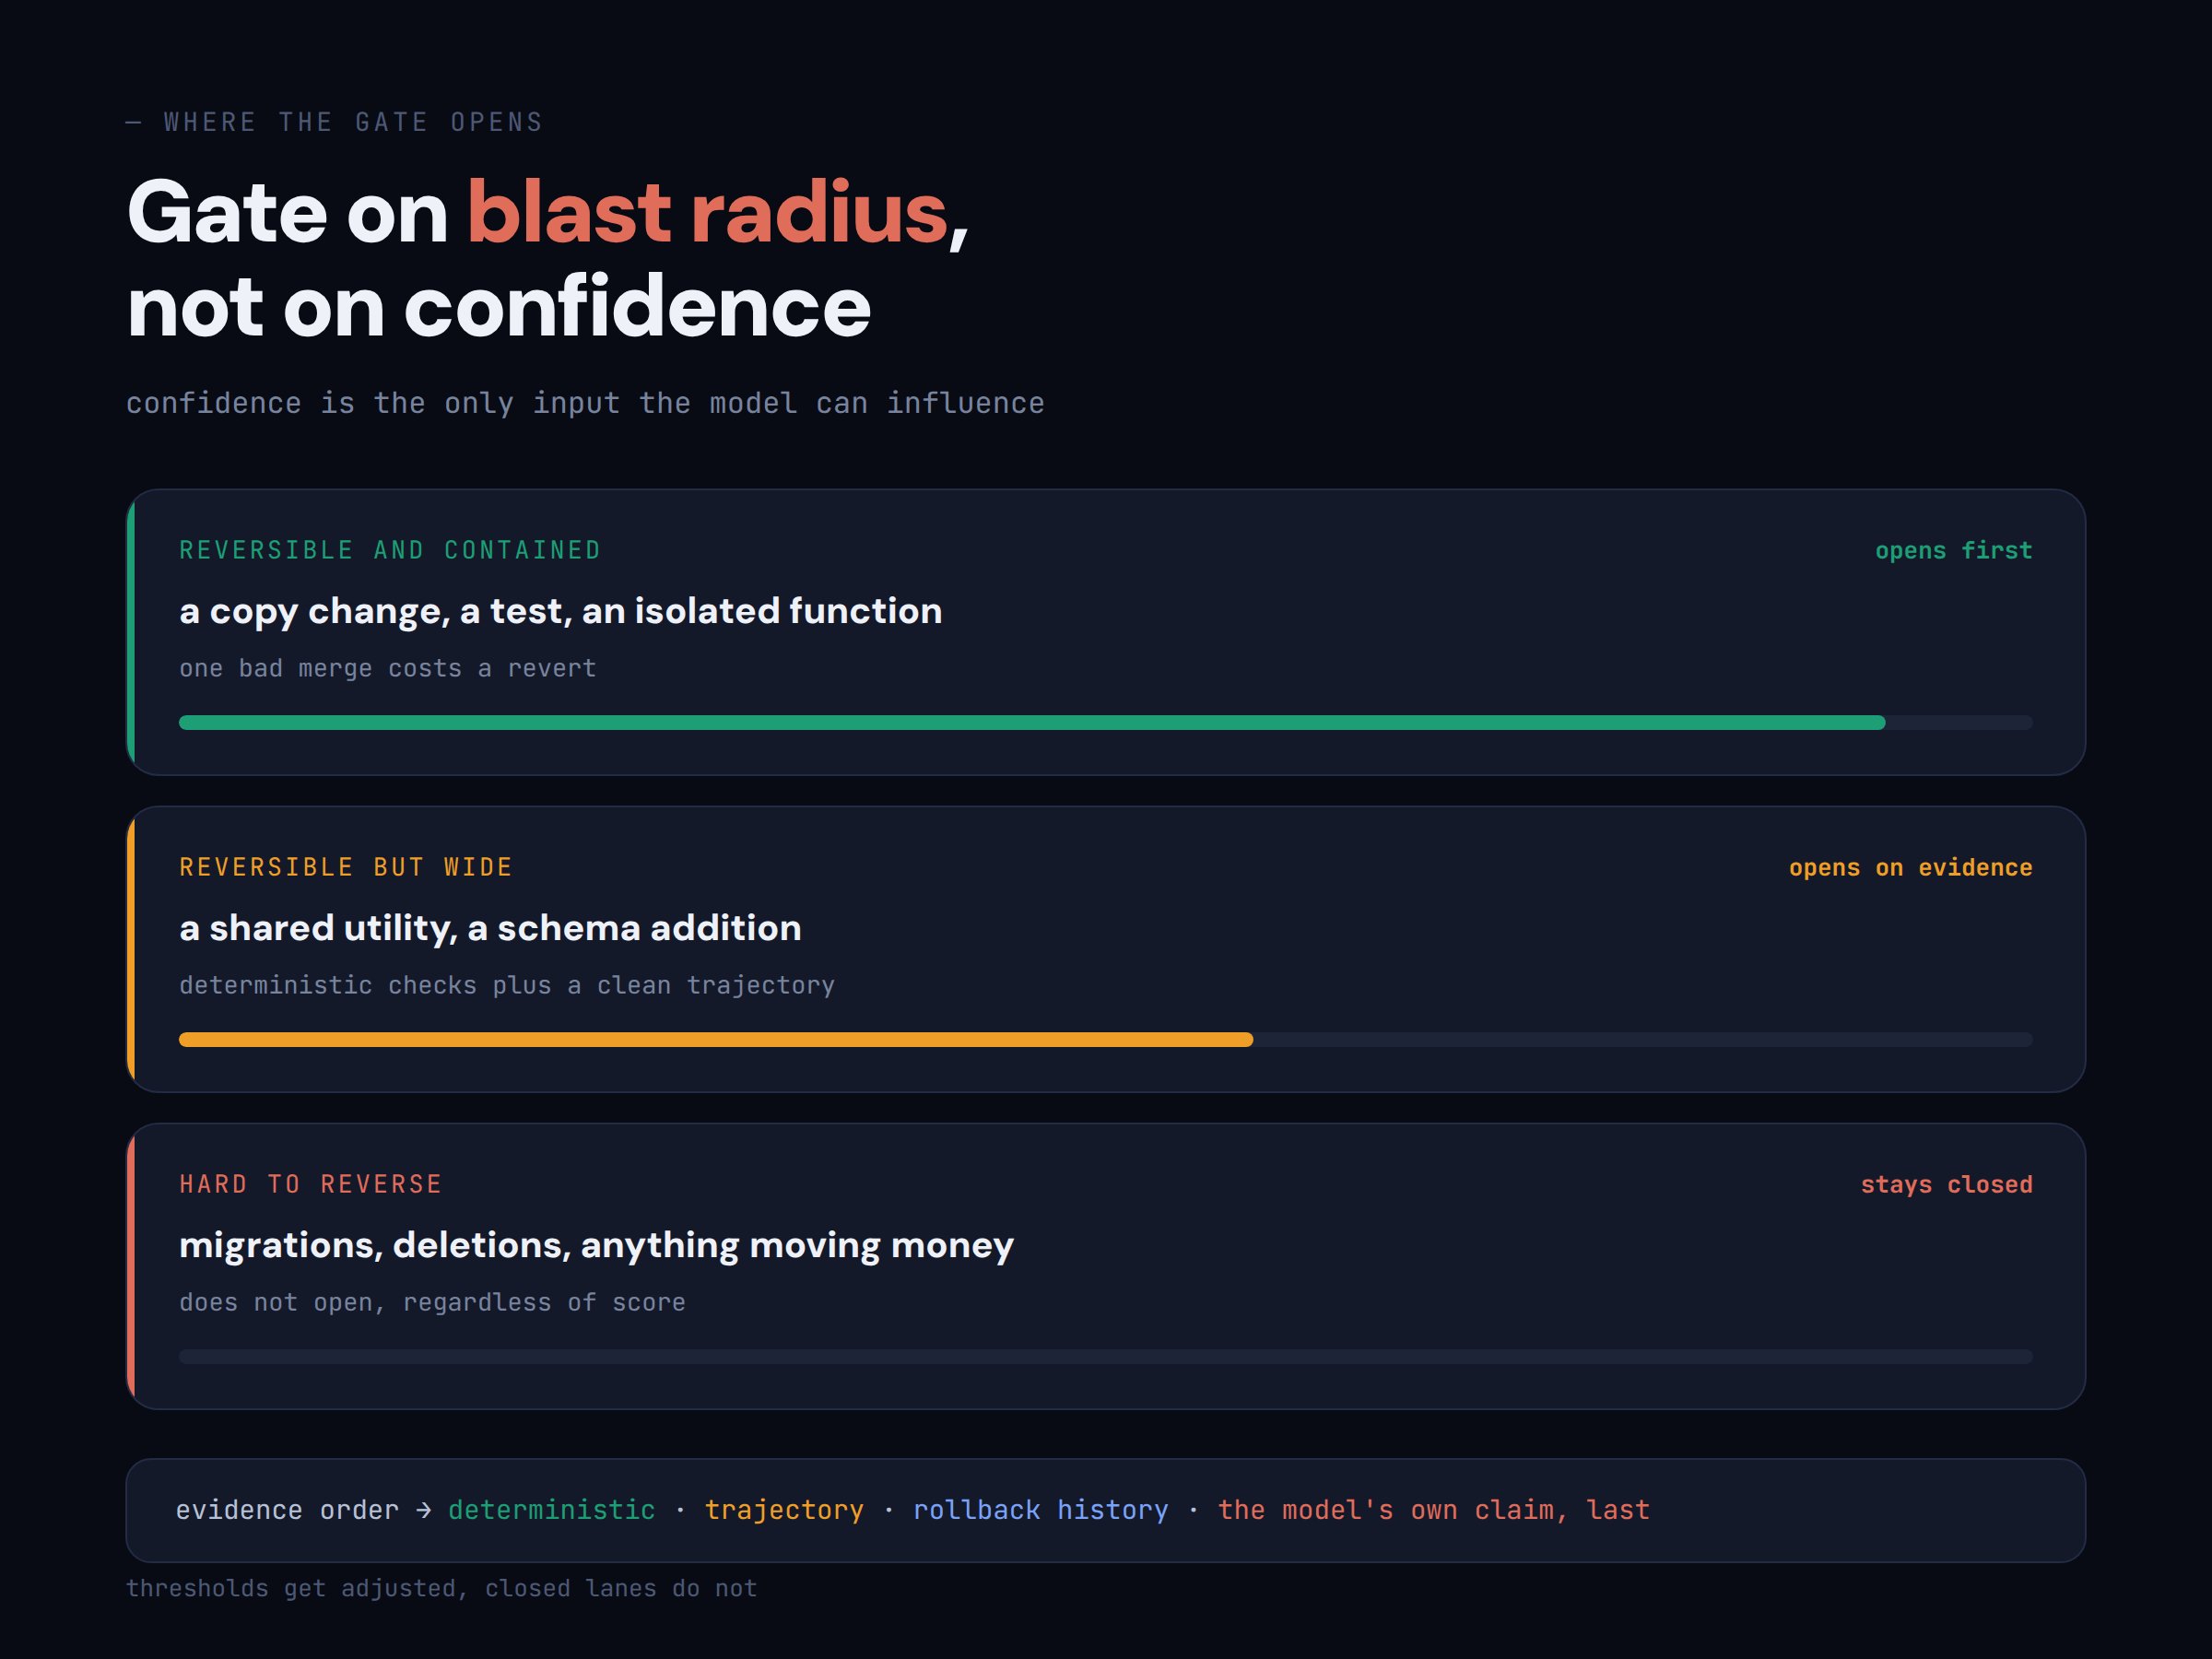
编辑推断:若执行者可以修改检查程序或报告,表面通过也可能不可靠;审批应核对实际证据和权限边界。作者的高后果分类可作为设计讨论起点。
这不是对某个现成产品审批政策的描述,也没有证明作者的三档分类适用于所有组织。
u078, u082, u084, u089 ↗ · Anthropic · Agents / Evaluator-optimizer ↗ · Anthropic · Agents / Evaluator-optimizer ↗
解释
智能体控制循环
智能体控制循环(Agent control loop)是让模型根据工具或环境返回的结果决定下一步行动,并持续更新任务状态的运行过程。
在本文中:用于区分持续行动的运行过程与作者为完成单项工作设置的验收循环。
阅读完整知识条目 →采用修订 1
工作流图
工作流图(Workflow graph)用节点表示工作步骤,用有向边表示步骤之间的数据依赖、先后约束或条件转移。
在本文中:用于理解任务、依赖和条件转移,并核对没有直接数据传递时是否仍有先后约束。
阅读完整知识条目 →采用修订 1
智能体控制循环
智能体控制循环(Agent control loop)是让模型根据工具或环境返回的结果决定下一步行动,并持续更新任务状态的运行过程。
在本文中:用于理解停止条件与返工反馈;不把更新工作流规则误认为模型参数训练。
阅读完整知识条目 →采用修订 1
资料与呈现范围
本次归档范围:完整作者正文、9 个章节、5 张原图和 4 个文本示例。捕获记录未发现视频。本站提供导读,没有生成或声称提供全文翻译;已保存原图保持取得时的字节。
采集时间:2026-09-11 20:21(UTC+8)。原文示例未作为程序执行。相关来源的实际读取范围列于“上下游”。
归档缺失项:完整原始 HTTP 响应(保存的是浏览器作者正文提取版);首次下载的逐张完成时间与最终跳转地址未知。